Robótica y automatización industrial

Ingeniería para mejorar tu planta

Ayudo a empresas a detectar cuellos de botella y llevar soluciones de automatización a producción. También doy charlas sobre robótica aplicada para equipos industriales.
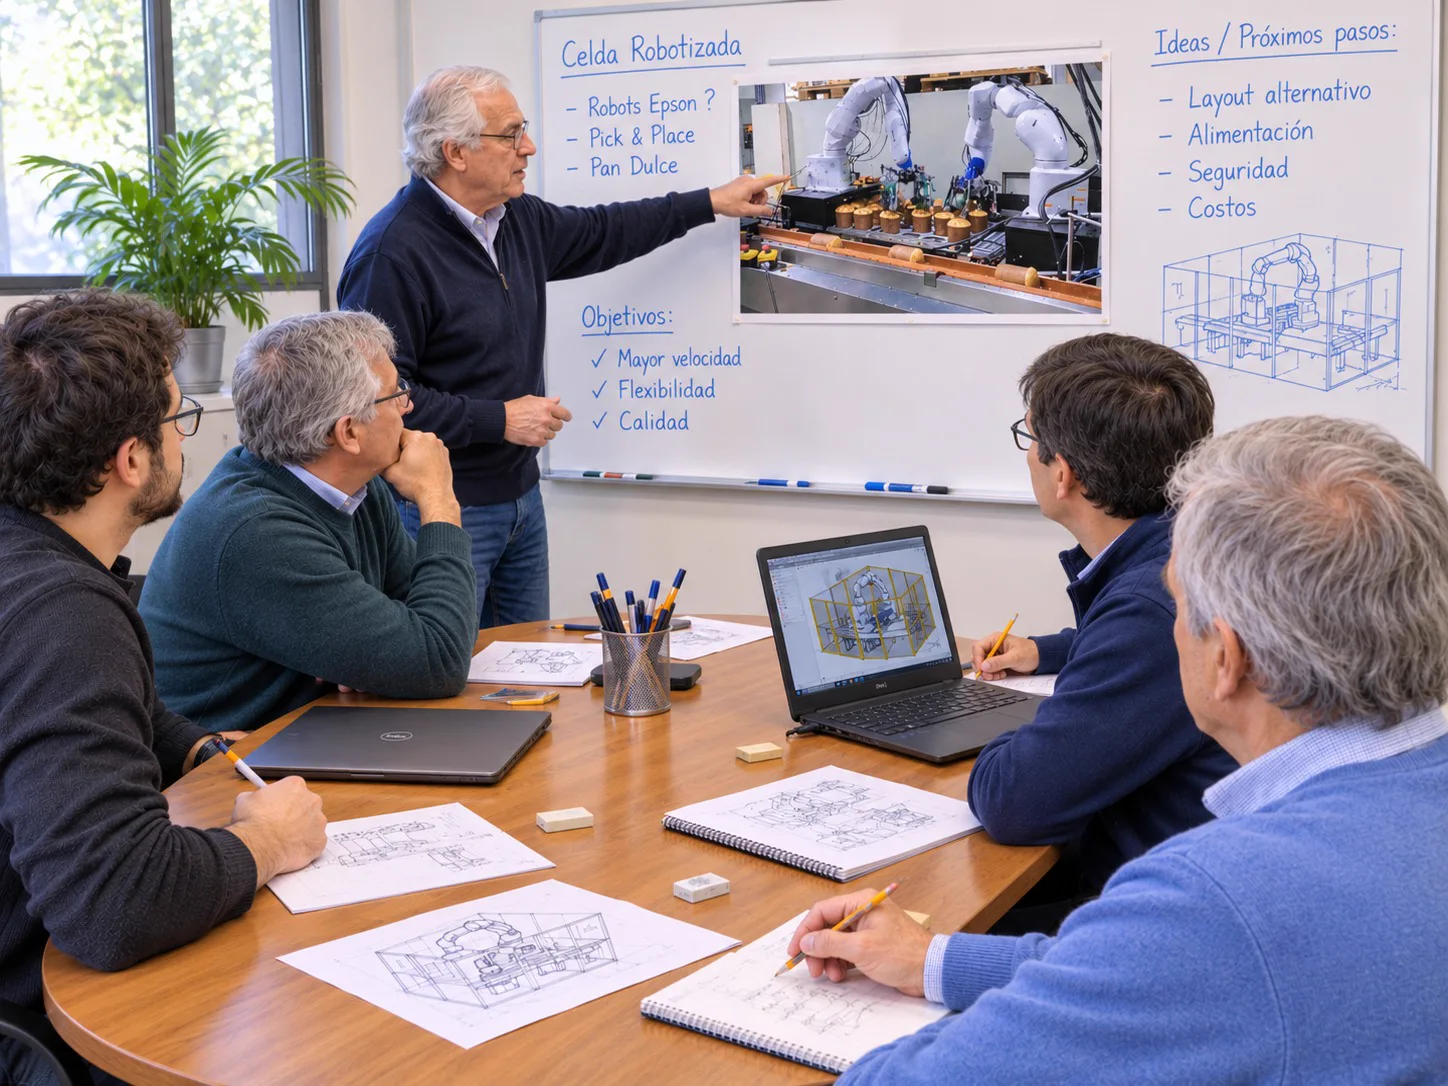
Leonardo Kot presenta una celda robotizada a un equipo de trabajo
Leonardo KotBuenos Aires, Argentina
70+ máquinas desarrolladas 40+ años en planta 10 años de cátedra en la UTN Fanuc · Epson · Hiwin · ABB

Quién soy

Mecatrónica aplicada a producción real

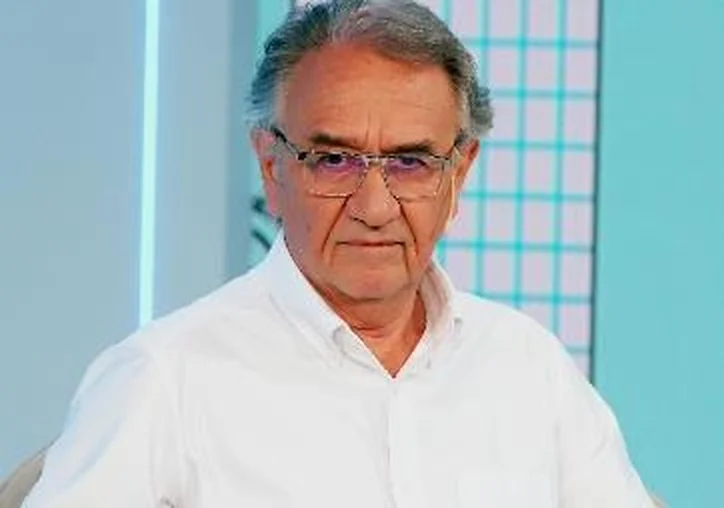
Retrato de Leonardo Kot
Leonardo Kot · Ingeniería Mecánica, UTN

Soy experto en mecatrónica, formado con carrera de grado, cursos de especialización y muchos años de participación activa en sistemas productivos y desarrollos automáticos y robotizados.

Desarrollé, instalé y puse en marcha soluciones industriales en plantas argentinas. Todos mis desarrollos son fruto de la integración de sistemas mecánicos con actuadores, sensores y sistemas de control.

En los últimos 20 años incluí robots industriales de última generación, por los crecientes requerimientos de flexibilidad de los sistemas ante los cambios de demanda de los mercados.

  1. 01

    Conocer el problema

    Empiezo por entender el problema productivo del cliente en su planta, no en un catálogo.

  2. 02

    Medir dónde conviene

    El cálculo de contribución marginal por producto permite enfocar las operaciones que más aportan, y hasta cuestionar qué tercerizar o discontinuar.

  3. 03

    Proponer alternativas

    Presento una serie de propuestas técnico-económicas comparadas, para decidir con números.

  4. 04

    Concretar y poner en marcha

    Diseño, integro y acompaño la puesta en marcha de la propuesta seleccionada.

Servicios para empresas

Proyectos y charlas

Soluciones industriales

Analizo tu operación y comparo alternativas técnicas y económicas. Diseño e integro equipos para resolver problemas de capacidad, calidad o seguridad en planta.

Consultar por un proyecto

Charlas para equipos

Comparto casos de robótica aplicada y criterios para evaluar qué procesos conviene automatizar en una planta.

Consultar por una charla
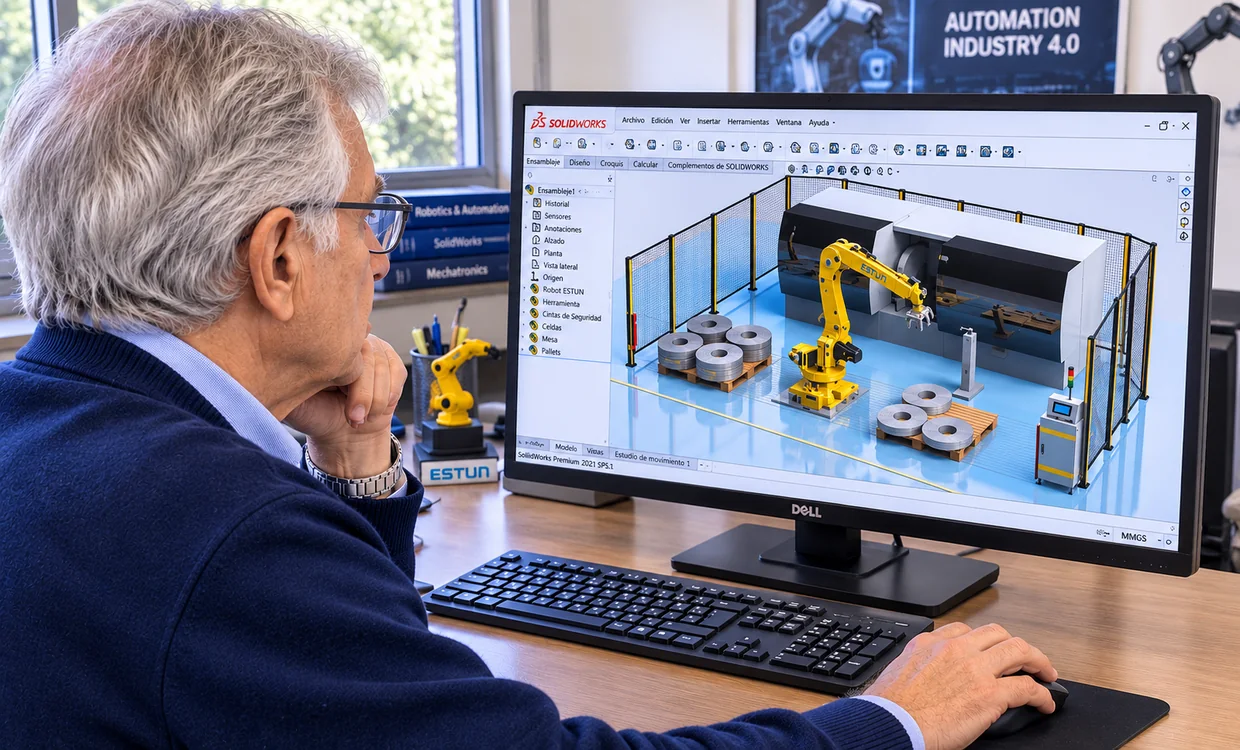
Leonardo Kot diseña una celda robotizada en 3D
Cada sistema nuevo se diseña y se somete a una simulación que verifica calidad, velocidad y eficacia antes de fabricarlo.

Diagnóstico

Problemas típicos y su salida

Antes de automatizar hay que saber dónde aprieta el zapato. Estos son los casos que más aparecen en planta y la respuesta que suele corresponder.

Trayectoria

Experiencia en planta

70+máquinas y dispositivos desarrollados
40+años de experiencia industrial
2024 — hoy

Botmy Solutions

Gerente de Ingeniería. Proyectos de robotización industrial, desarrollo del proyecto mecatrónico general de BotMy Coffee y coordinación de producción en planta.

2016 — 2026

Suru Robotics

Gerente de Ingeniería en la empresa dedicada al diseño, integración y puesta en marcha de celdas robóticas en plantas industriales. Desarrollo de nuevos productos y procesos.

2000 — 2016

Kasema

Gerente de Ingeniería de Planta. Reingeniería de planta y sistemas de control, nuevas tecnologías de producción e integración del software de planeamiento y control de la producción.

1998 — 2000

Axed

Director de Tecnología. Integración de robots Fanuc a una celda de soldadura flexible y a una línea de armado flexible, y cursos de capacitación en programación de robots.

1995 — 2000

IBM Argentina

Staff de ingeniería de productos. Desarrolló un selector automático de monedas, participó del sistema de ticketing automático y patentó un dispositivo de control de acceso.

1980 — 1995

Proyectos bajo requerimiento

Más de 70 máquinas y dispositivos automáticos integrando electrónica, hidráulica, neumática y PLC. Máquinas herramienta especiales, posicionadores de soldadura y el primer manipulador programable argentino.

1993 — 2003

Universidad Tecnológica Nacional

Titular de la cátedra de Robótica y Sistemas de Fabricación Flexible.
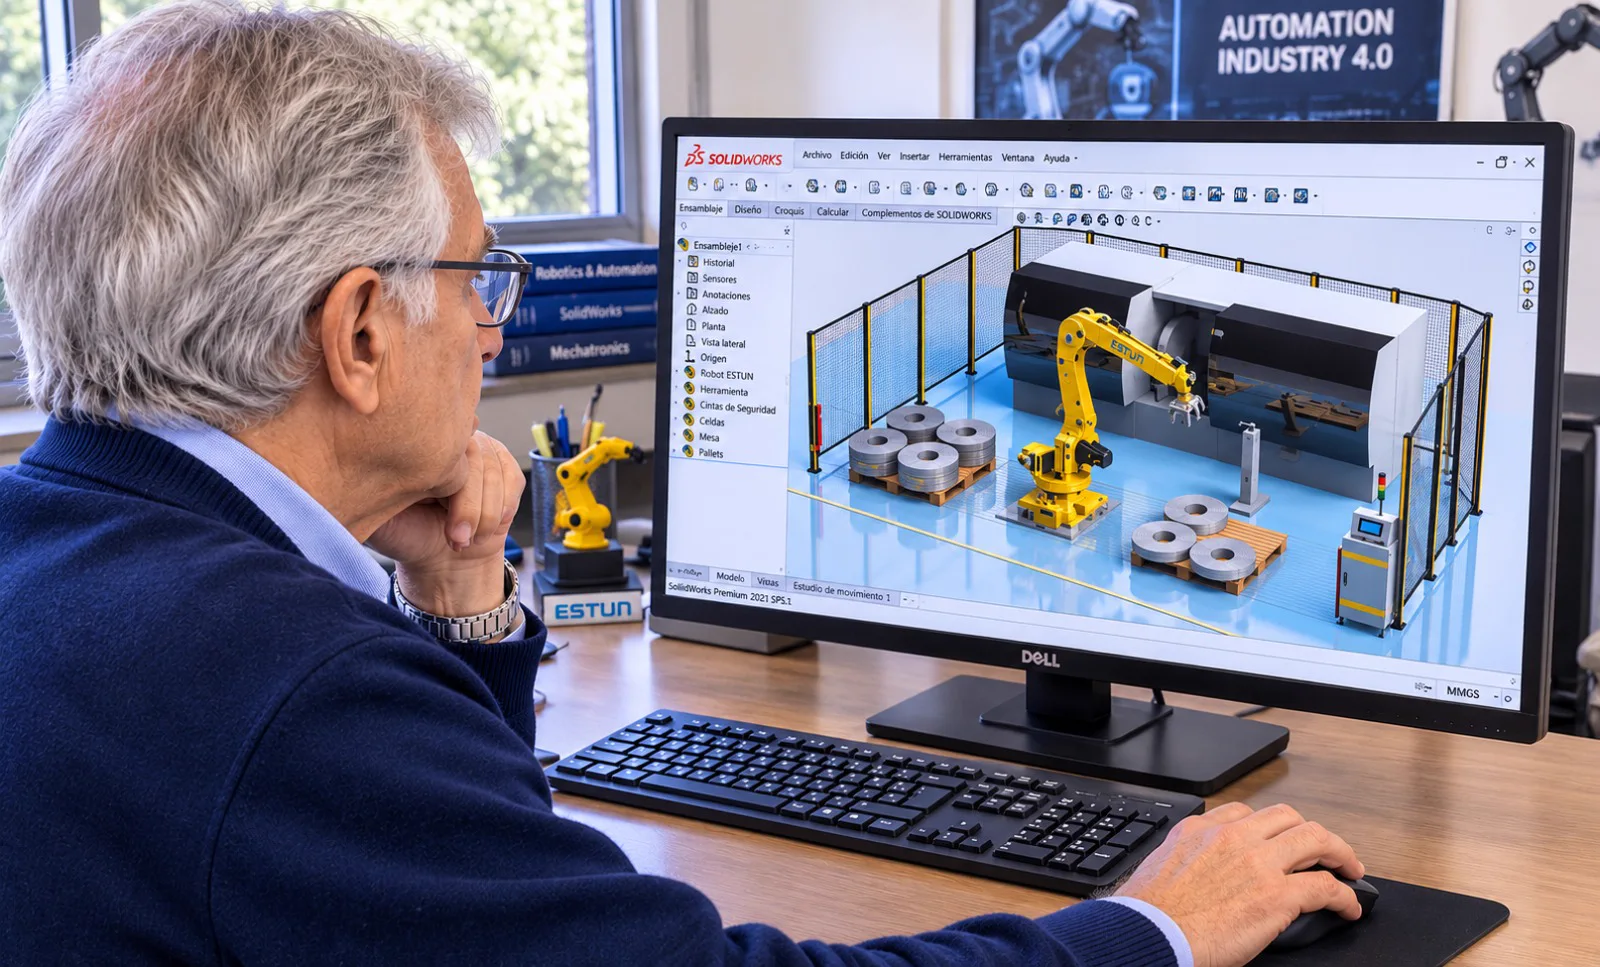
Leonardo Kot trabajando en una simulación de robótica
Simulación de un sistema robotizado

Dos resultados medibles

Cedro Hermanos

Recuperación de tambores

35 segundos por ciclo

Diseñó una máquina para desabollar tambores de 200 litros, construida con componentes de industria argentina.

Gillette

Armado automático de exhibidores

140 afeitadoras por minuto

Integró un manipulador programable para agrupar y colocar las afeitadoras Prestobarba en sus exhibidores.
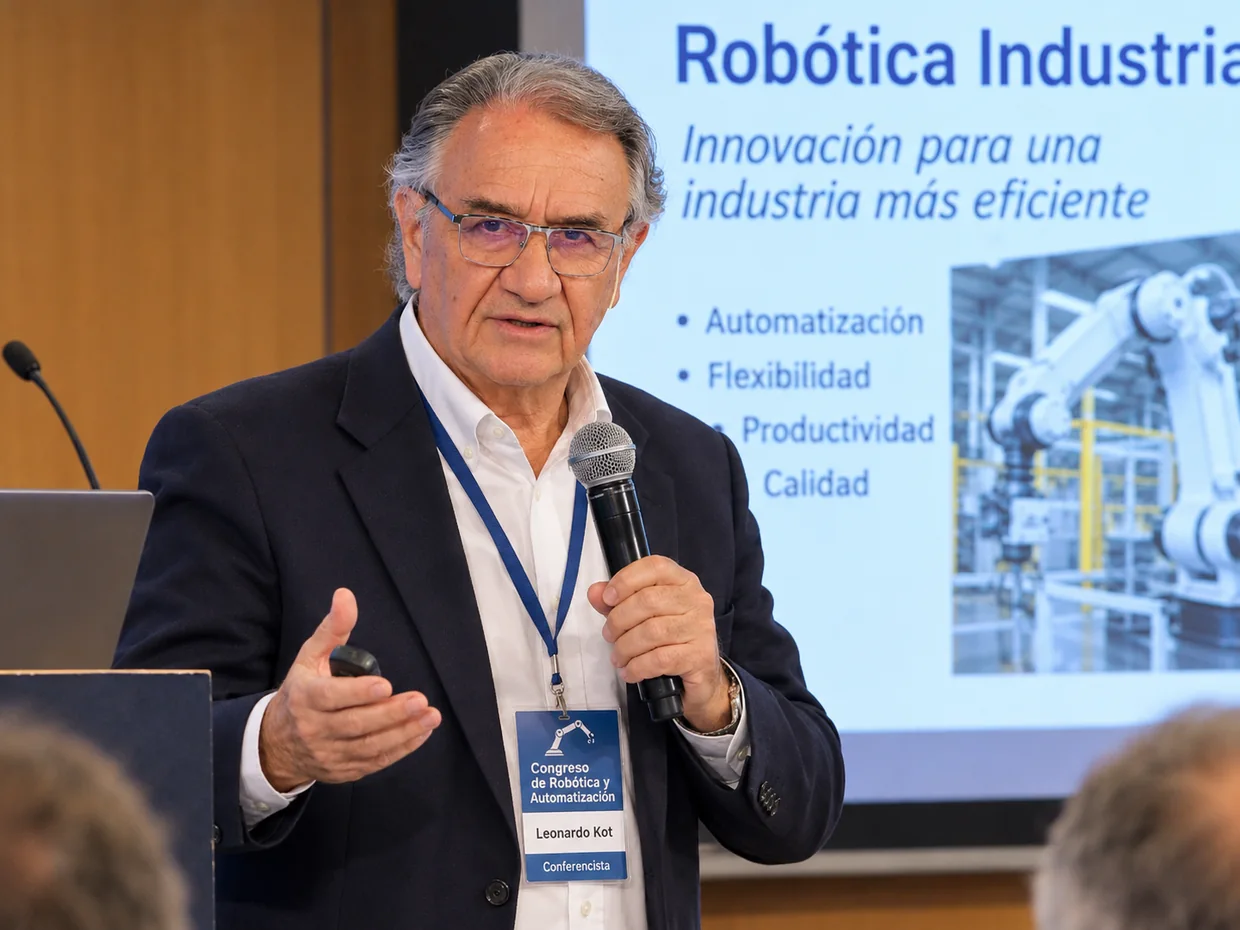
Leonardo Kot dando una charla sobre robótica industrial
Leonardo Kot durante una charla sobre robótica industrial

Obras realizadas

Máquinas que funcionaron en planta

Una selección de proyectos documentados, de la máquina herramienta especial de los años setenta a las celdas robotizadas y las líneas automáticas.
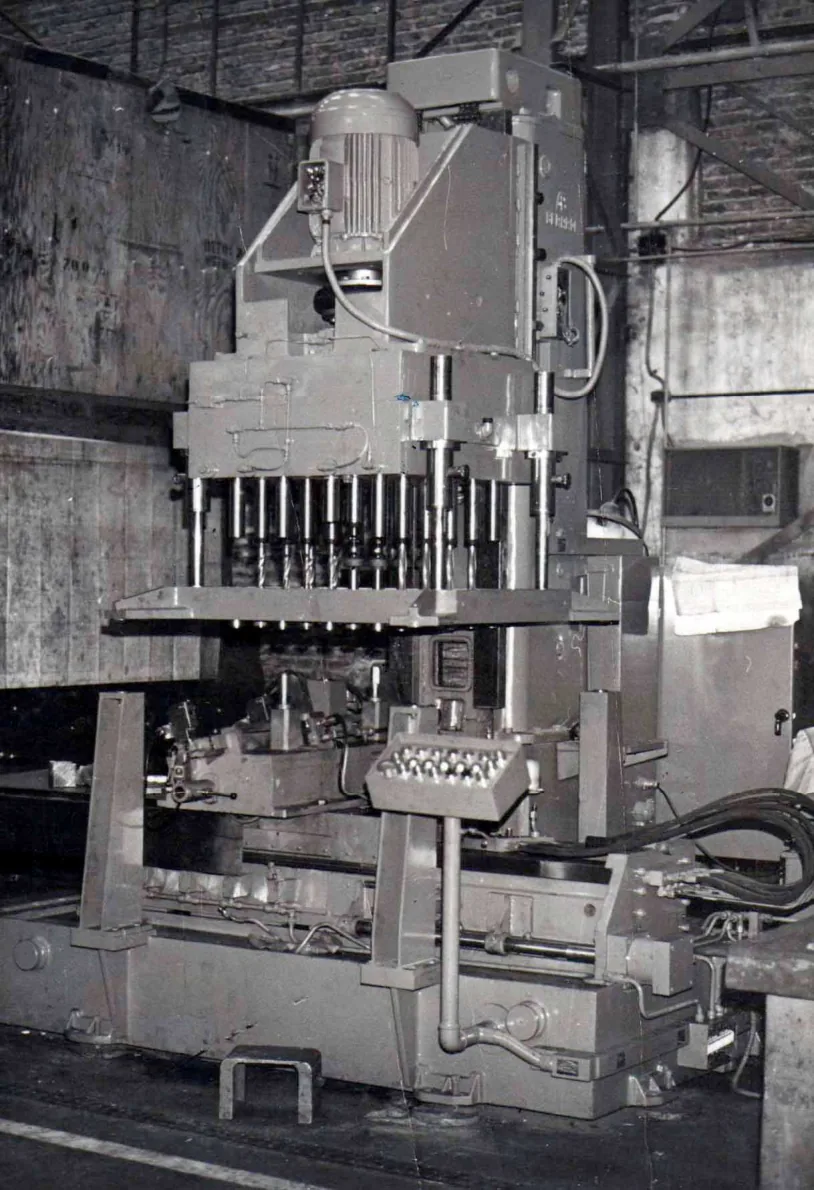
Perforadora multihusillo fabricada en Berardi Argentina
1972 — 1975 · Berardi ArgentinaPerforadora multihusilloMáquina herramienta especial para el perforado de tapas de cilindro de motores Diesel de tractores Fiat.
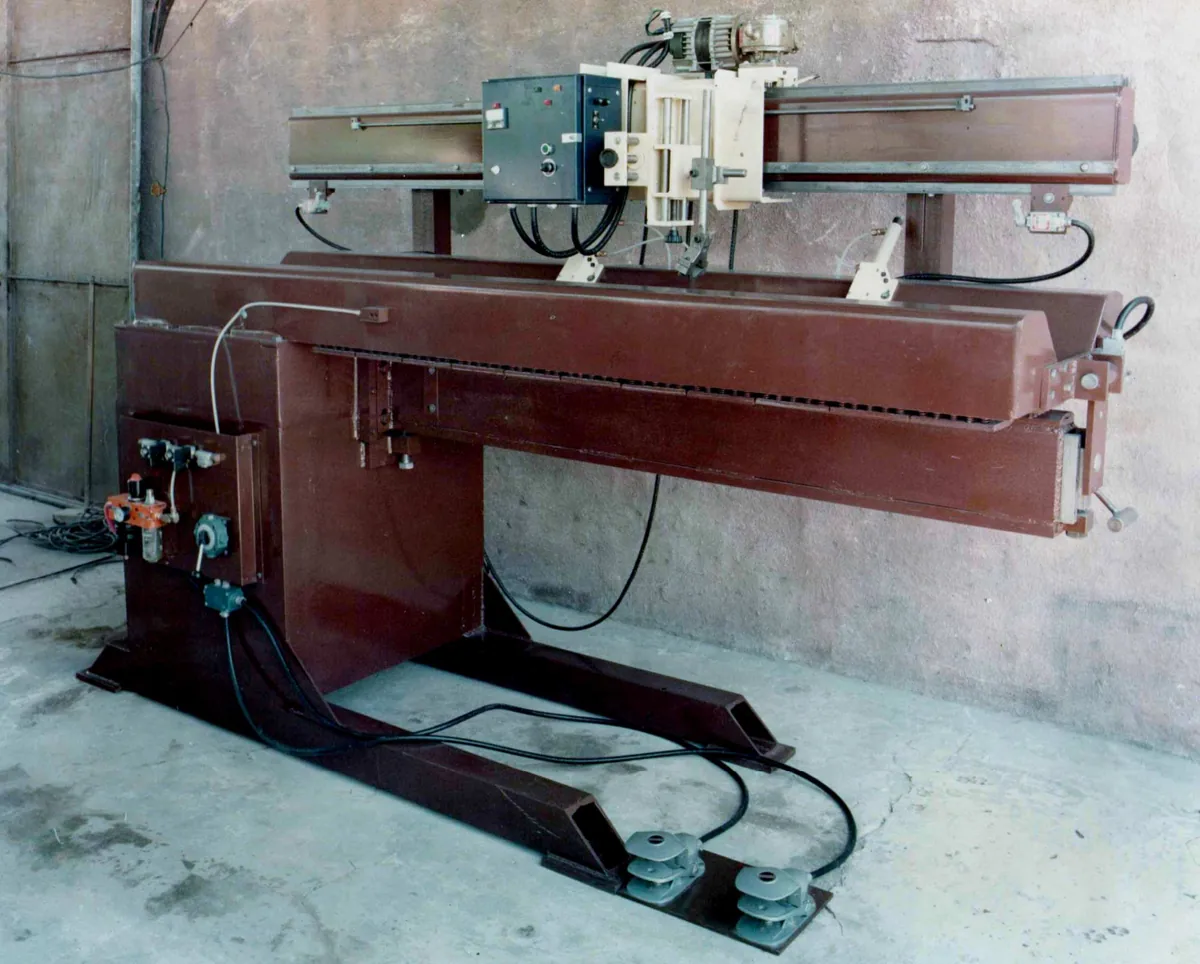
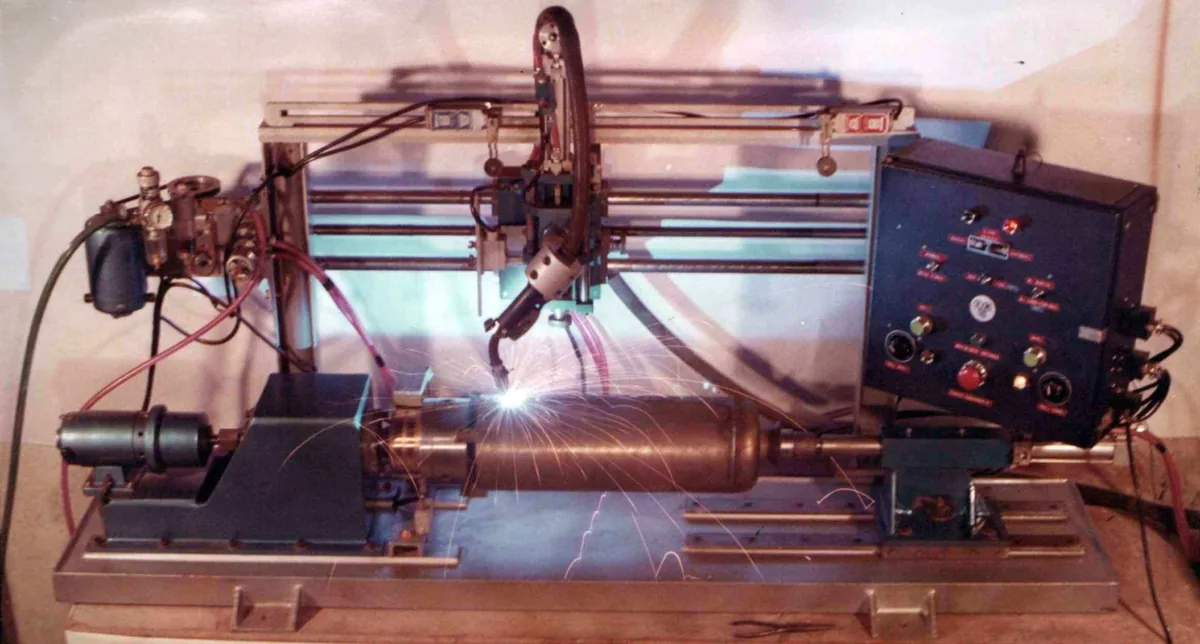
Posicionador automático de soldadura MIG
1978 · Matafuegos BertiniPosicionador automático de soldaduraSoldadura MIG automática con calidad radiográfica, ahorro de insumos y un fuerte incremento de la productividad.
Desabolladora automática de tambores de 200 litros
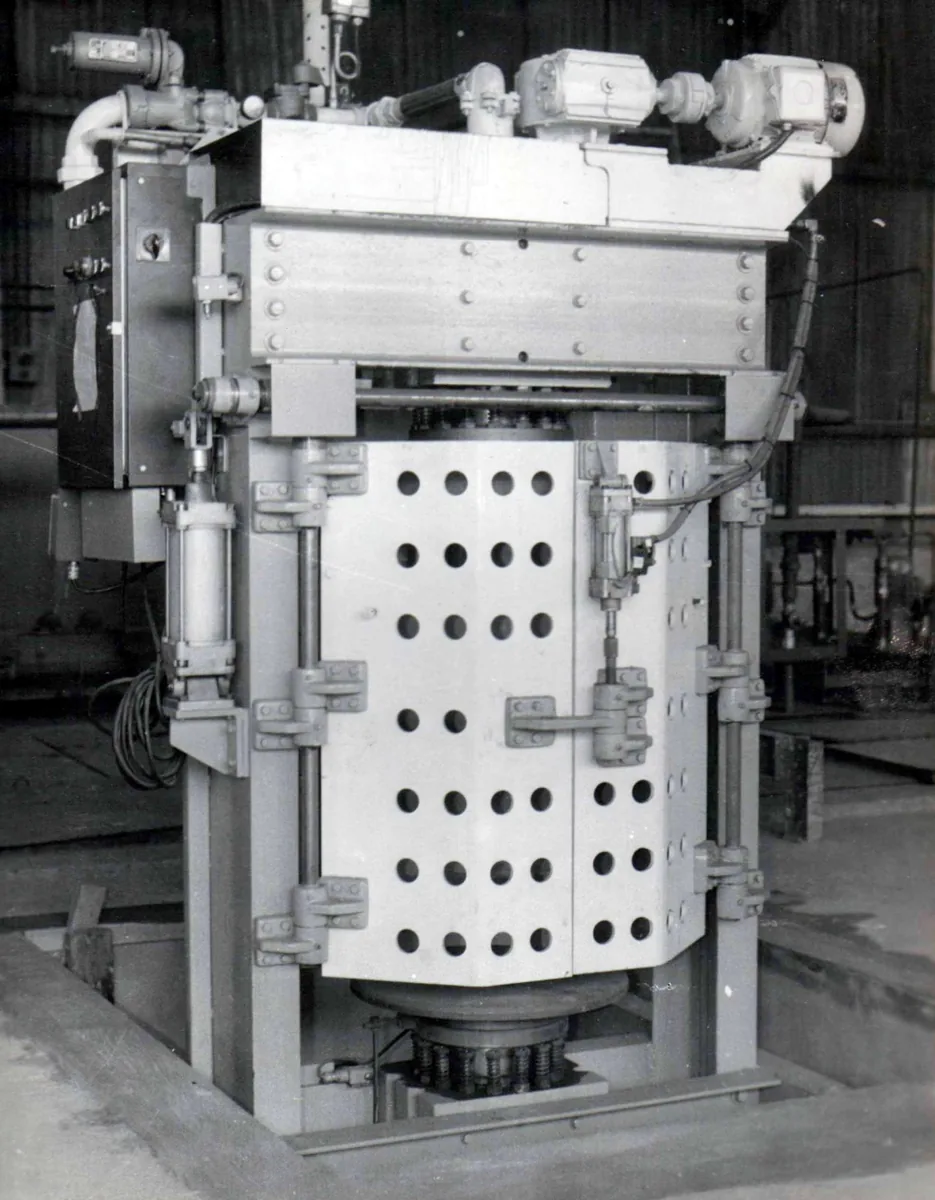
1978 — 1980 · Cedro HermanosDesabolladora de tamboresCierre de puertas, sellado, inflado, rolado y extracción de un tambor de 200 litros en 35 segundos, con componentes de industria argentina.
Manipulador programable Diana
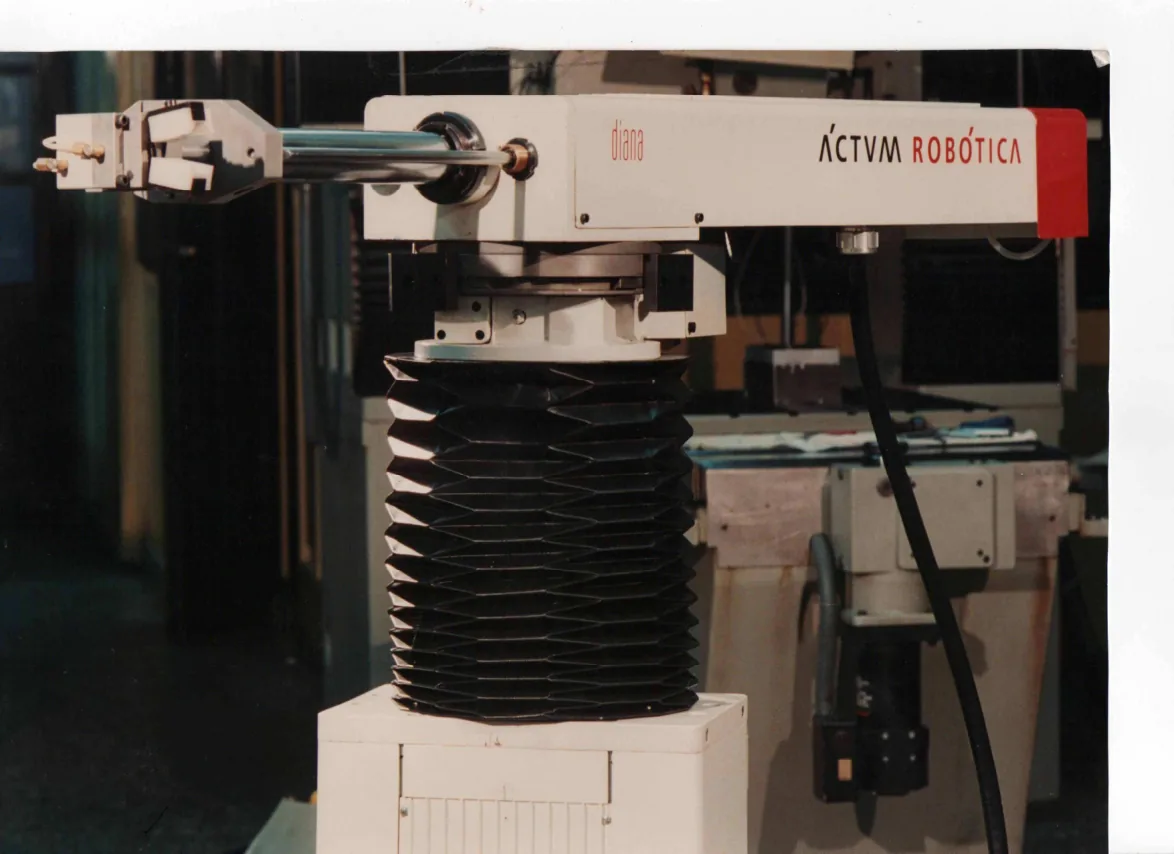
1980 — 1989 · Desarrollo propioManipulador programable «Diana»Primer manipulador programable argentino, con la flexibilidad para acondicionarse a diversos sistemas. Diseño estético del arquitecto Ricardo Blanco.
Sistema de armado de exhibidores Prestobarba
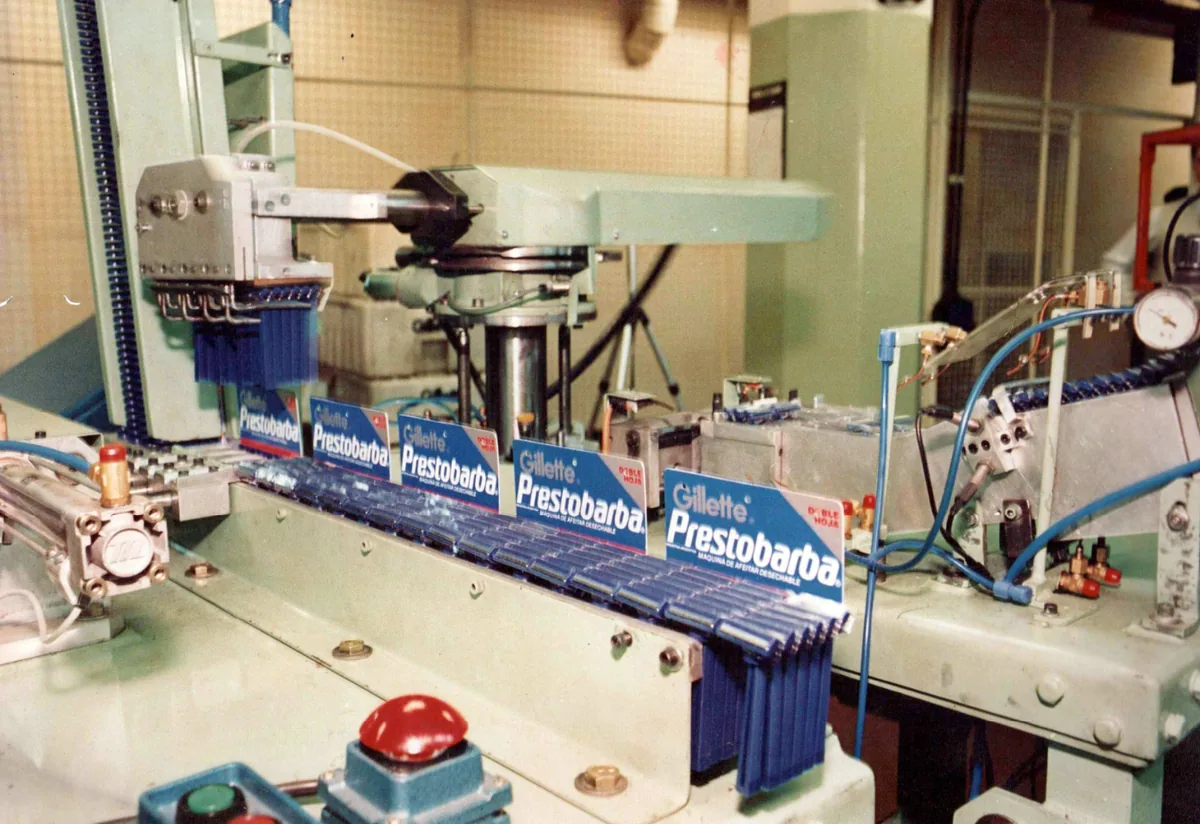
1989 · GilletteArmado de exhibidores Prestobarba140 afeitadoras por minuto. Un pulmón de prearmado permitía al manipulador colocar 24 productos de una sola vez.
Posicionador de soldadura para depósitos de termotanques
Años 80 · GaselecPosicionador de soldaduraSoldadura de depósitos de termotanques con técnica one side welding sobre base de cobre refrigerado: costura de sección total y calidad radiográfica.
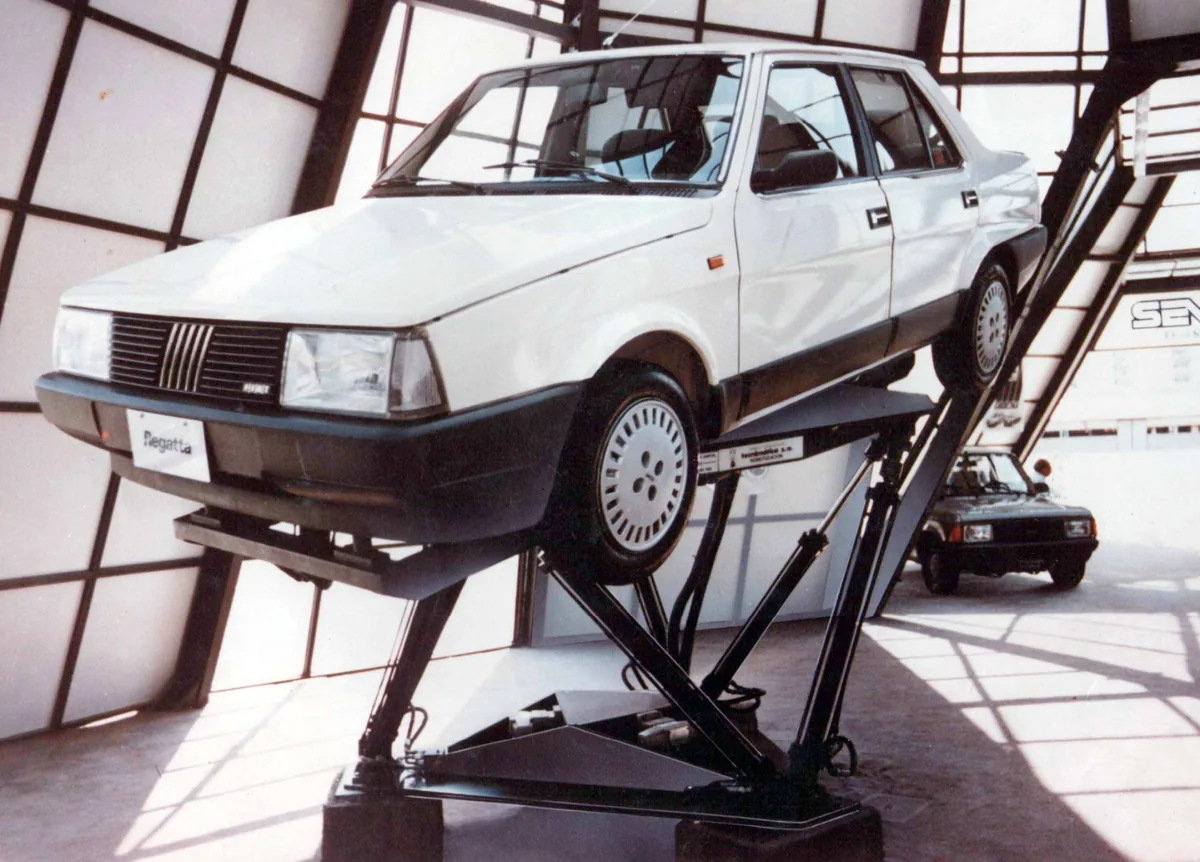
Hexapod hidráulico con un Fiat Regatta
1985 · Fiat ArgentinaHexapod hidráulicoPlataforma de seis grados de libertad para la presentación del Fiat Regatta en La Rural, resuelta con una estructura mecánica simple y cilindros on-off.
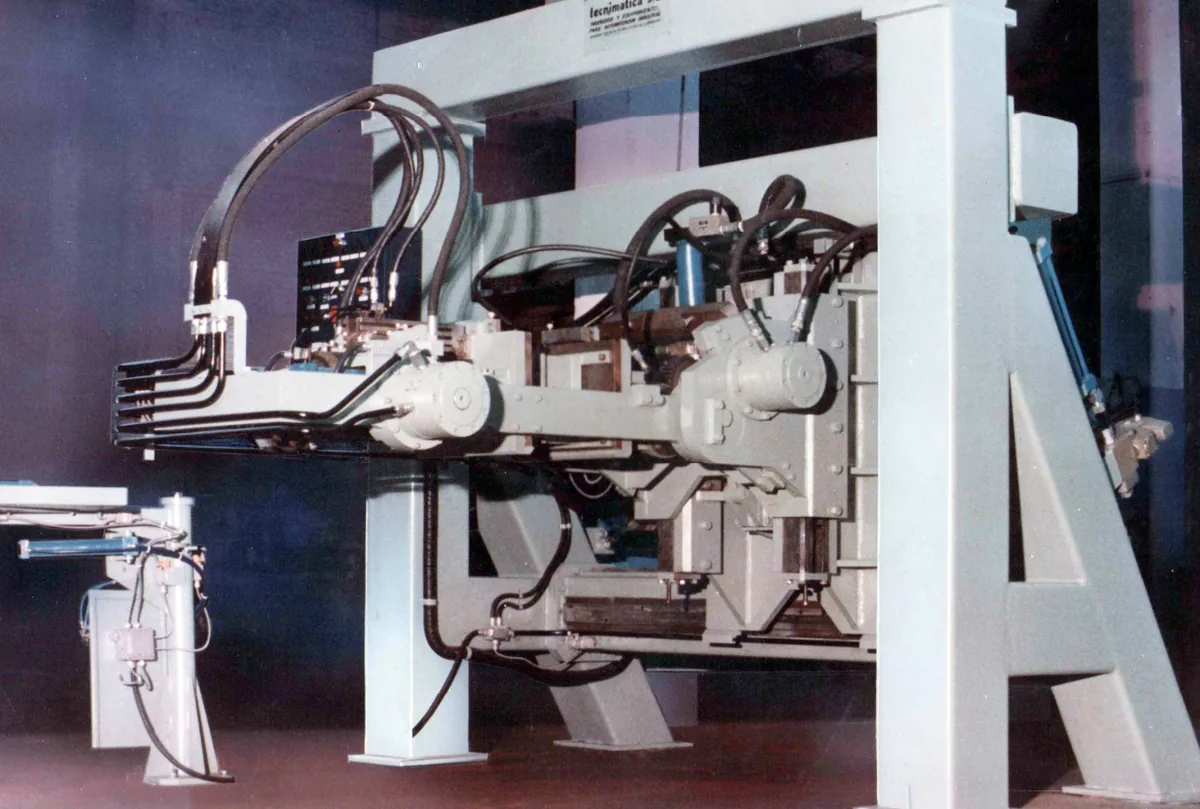
Fundidora automática por sistema shell molding
1986 · FV, planta PilarFundidora shell moldingFundición en molde de bronce con inyección desde abajo. Diseño del circuito hidráulico que ejecutó operaciones críticas con válvulas convencionales.
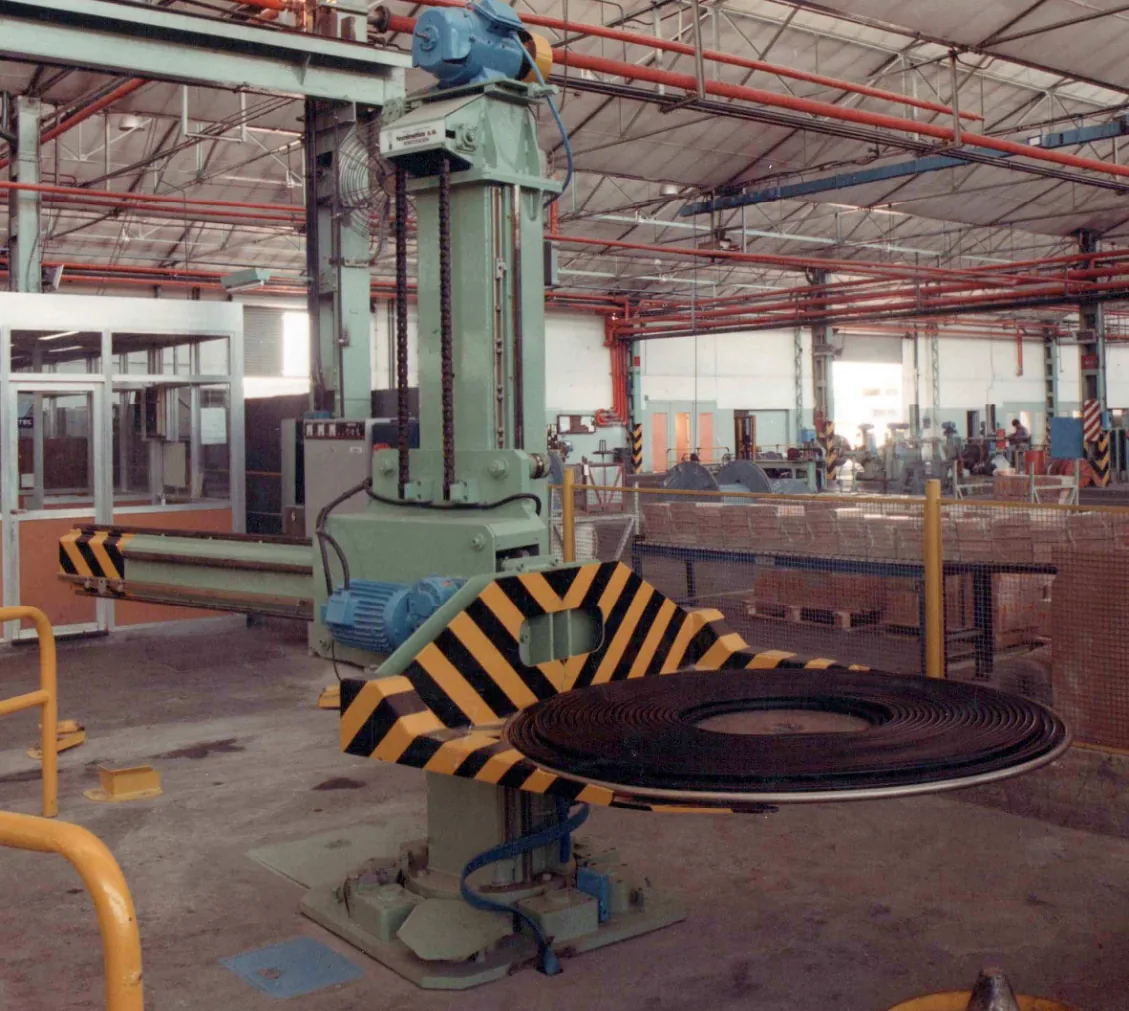
Robot manipulador eléctrico para Pirelli
1987 · Pirelli, Bella VistaRobot manipulador eléctricoTres grados de libertad con motores de corriente continua y encoders. 250 kg de capacidad de carga y detención en puntos precisos de ±0,5 mm.
Celda de soldadura robotizada
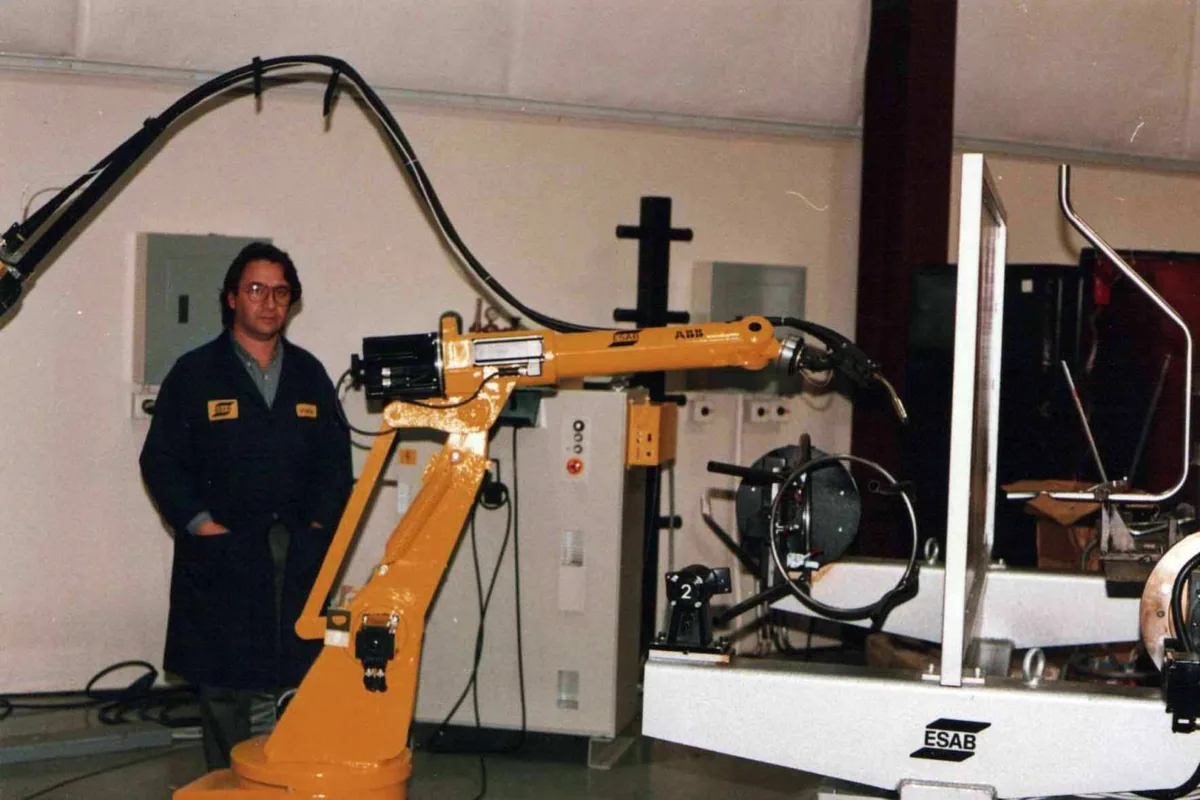
1993 · Fundimetal → DakotCelda de soldadura robotizadaPrimer proyecto con robótica de última generación, después de una formación técnica en la planta de ABB en Fort Collins, Colorado.
Dosificador automático de monedas desarrollado en IBM
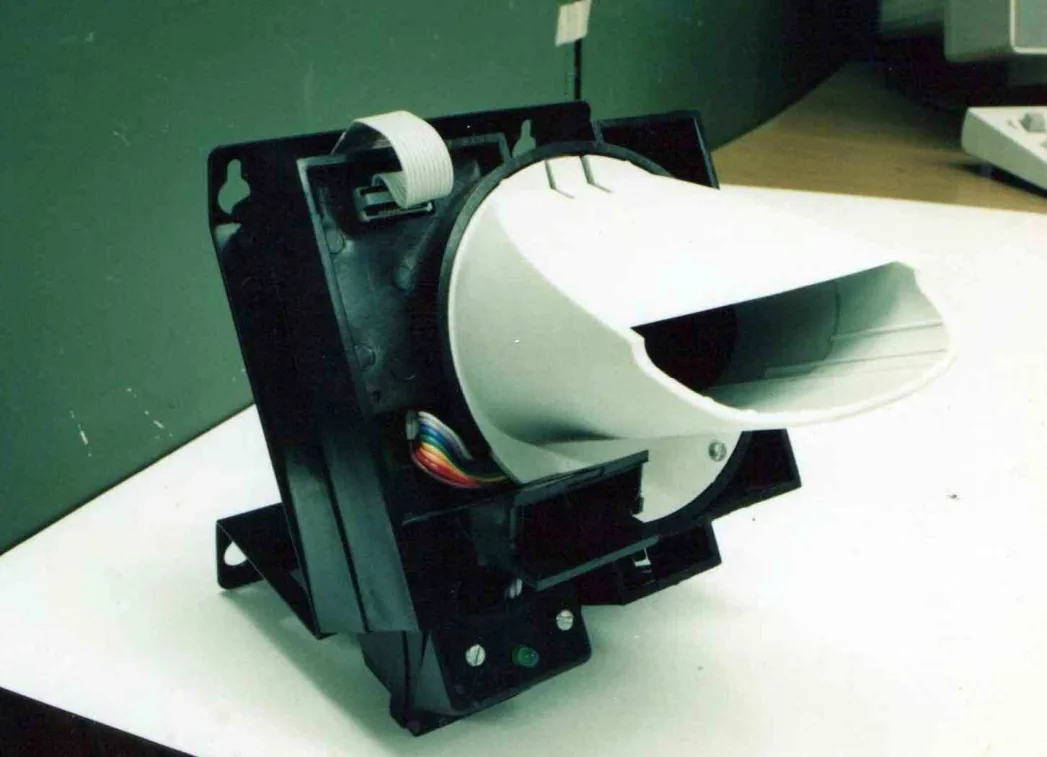
1995 · IBM ArgentinaDosificador automático de monedasRediseño del dosificador de las boleteras: de 64 tornillos y mecanismos de biela y manivela a 5 piezas plásticas, un chasis metálico y 4 tornillos.
Mecanismo de molinete
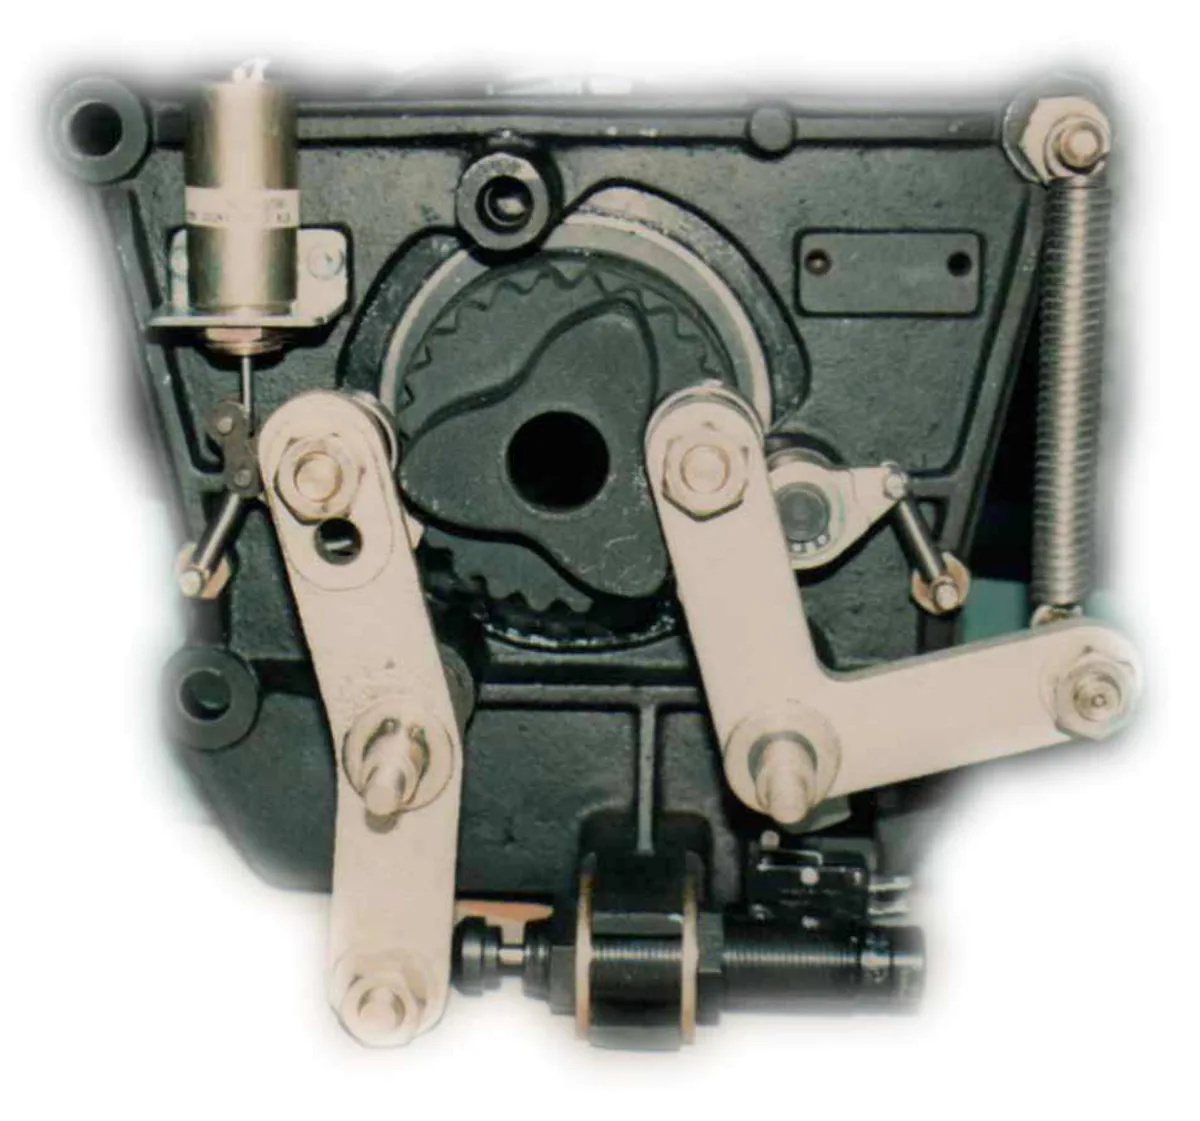
1995 · IBM ArgentinaMecanismo de molinetePiezas producidas por microfusión en aceros cromo-níquel: alta dureza superficial y mecanizados eliminados.
Molinete de control de acceso en uso
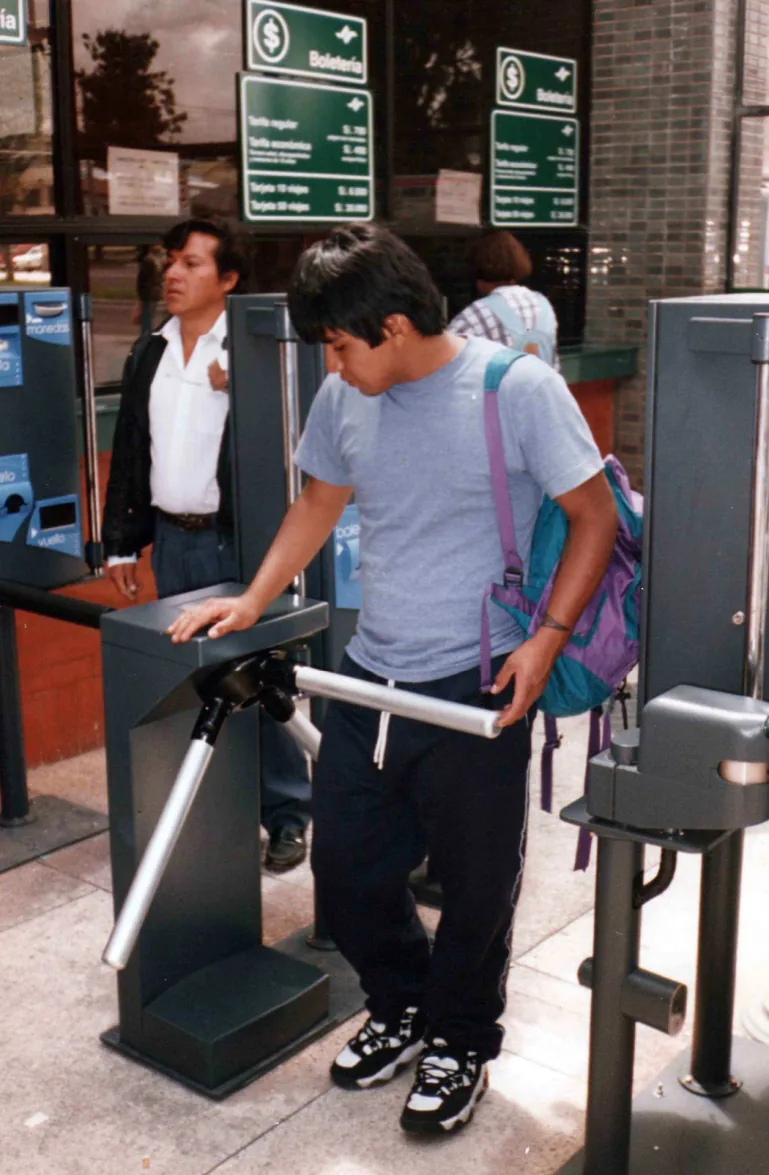
1995 · IBM Argentina · PatentadoMolinete de control de accesoPatentado por IBM Argentina con reconocimiento de su autoría en el diseño mecánico. Incluye quiebre del aspa ante situaciones de pánico, pedido por el transporte de Quito.
Sistema CIM didáctico del INET
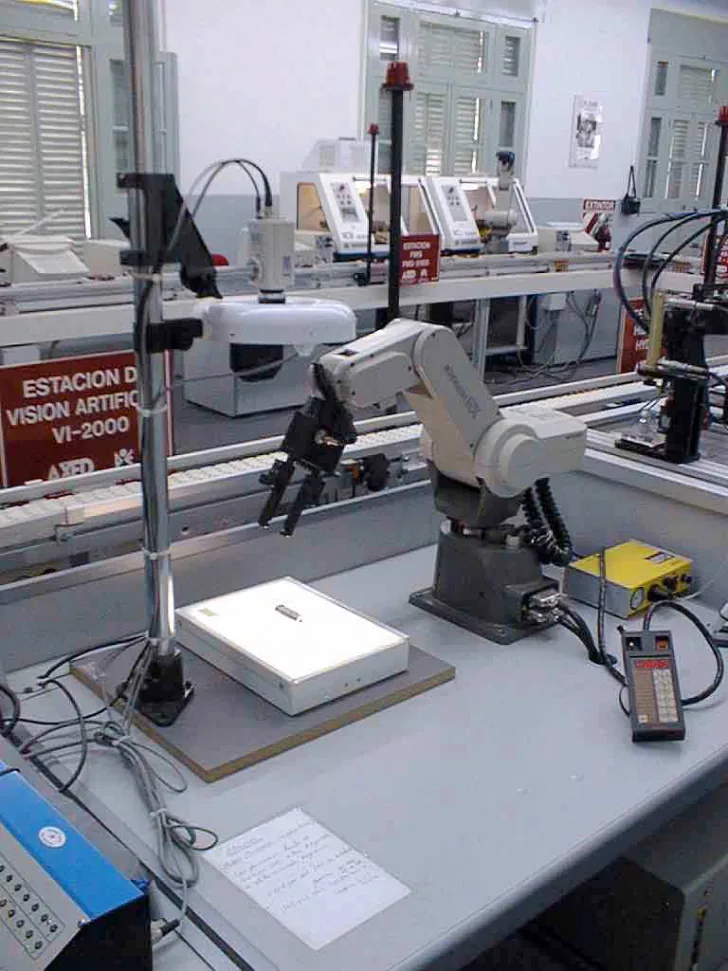
INETSistema CIM didácticoProgramación y puesta en marcha de un CIM con almacén automatizado, mecanizado, armado, tratamiento químico y control de calidad por visión.
Línea automática Form, Fill and Seal
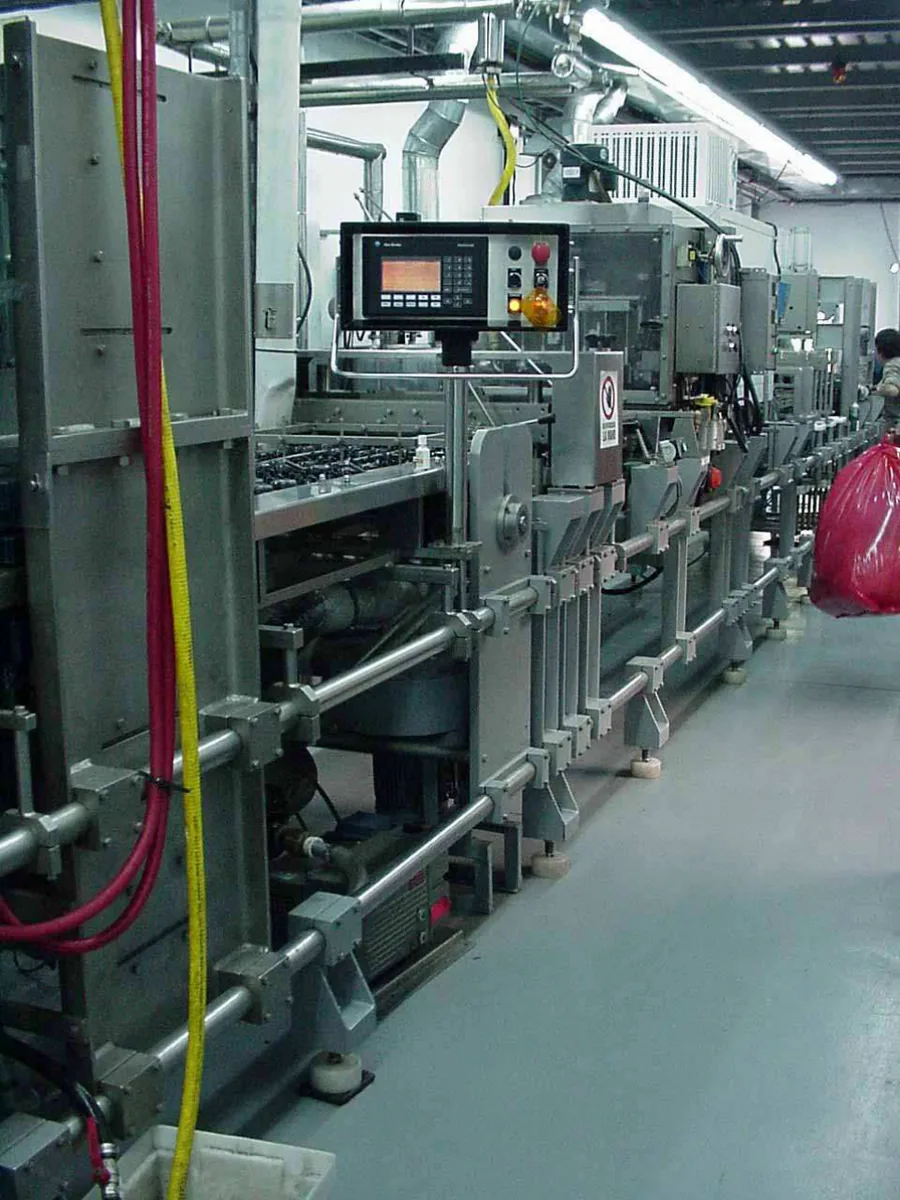
Bisignano, Santa FeLínea Form, Fill and SealEnvasado de detergentes y shampoo partiendo de lámina plástica: termoformado, llenado y termosellado en línea. Diseño de lay-out y puesta en marcha.
Instalaciones de planta en Estrulam
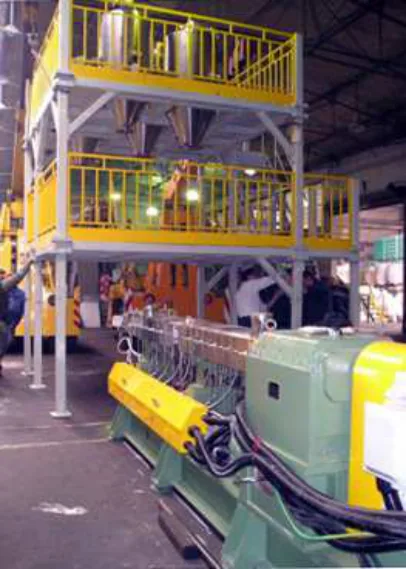
2002 — 2016 · EstrulamProyectos de plantaGerencia de ingeniería: pelletizadora de plásticos, impresoras de alta velocidad para una planta de tarjetas telefónicas y diseño de lay-out.

Docencia, prensa y formación

Divulgación de la robótica

Cátedra y disertaciones

  • Titular de Robótica y Sistemas de Fabricación Flexible, UTN (1993 — 2003)
  • Disertaciones en UBA, UTN Buenos Aires y UTN Santa Fe
  • Charlas de difusión sobre robótica y tecnologías afines

Artículos publicados

  • «Bajo la mirada del robot» — Clarín
  • «Los robot han llegado» — El Cronista
  • «Qué robots hacen falta en la Argentina» — El Cronista
  • «La robótica no es moda sino solución rentable»

Formación y tecnologías

  • Técnico mecánico, Escuela Otto Krause · Ingeniería Mecánica, UTN
  • Programación de robots Fanuc, Epson e Hiwin · soldadura robotizada
  • Hidráulica y neumática aplicadas (Festo) · PLC (Texas Instruments)
  • SolidWorks, Catia y AutoCAD · prototipos rápidos · CIM (Degem, Israel)

Ferias internacionales

  • EMO Italia y Alemania · K Alemania · PLAST Italia
  • IMS y NPE, Estados Unidos · VISION, Estados Unidos
  • CHINAPLAS, Shanghái y Guangzhou · CARTES, Francia
  • BRASILPLAST, Brasil · FIMAQH y ARGENPLAS, Argentina

Empresas y plantas donde trabajó

  • Gillette
  • IBM Argentina
  • Pirelli
  • Fiat Argentina
  • FV
  • Johnson
  • Kasema
  • Suru Robotics
  • Botmy Solutions
  • Cedro Hermanos
  • Matafuegos Bertini
  • Gaselec
  • Dakot
  • Bisignano
  • Estrulam
  • Berardi Argentina
  • Axed
  • INET

Contacto directo

¿Cómo le gustaría que sea su fábrica?

Escribime y lo conversamos. Trabajo con gerentes de producción, dueños y CEOs que quieren mejorar la capacidad, la calidad o la seguridad de su planta.

leokot52@gmail.com +54 9 11 6542 6902 Ver perfil en LinkedIn